update : 2026-01-08 発信器の小型薄型化(Ver3)について
update : 2026-02-09 受信器のWebサーバ付型について
update : 2026-02-19 ブザー内蔵タイプと外付けタイプの統合について
update : 2026-06-25 発信器・受信器のバージョン表示追加
update : 2026-09-15 QRコードの読込改善
update : 2026-10-12 F3F練習用仮想平面通過判定機能
機体捜索用電探(DENTAN2.4 従来型) update : 2025-02-17
機体捜索用電探(DENTAN2.4 従来型)
2025-02-17
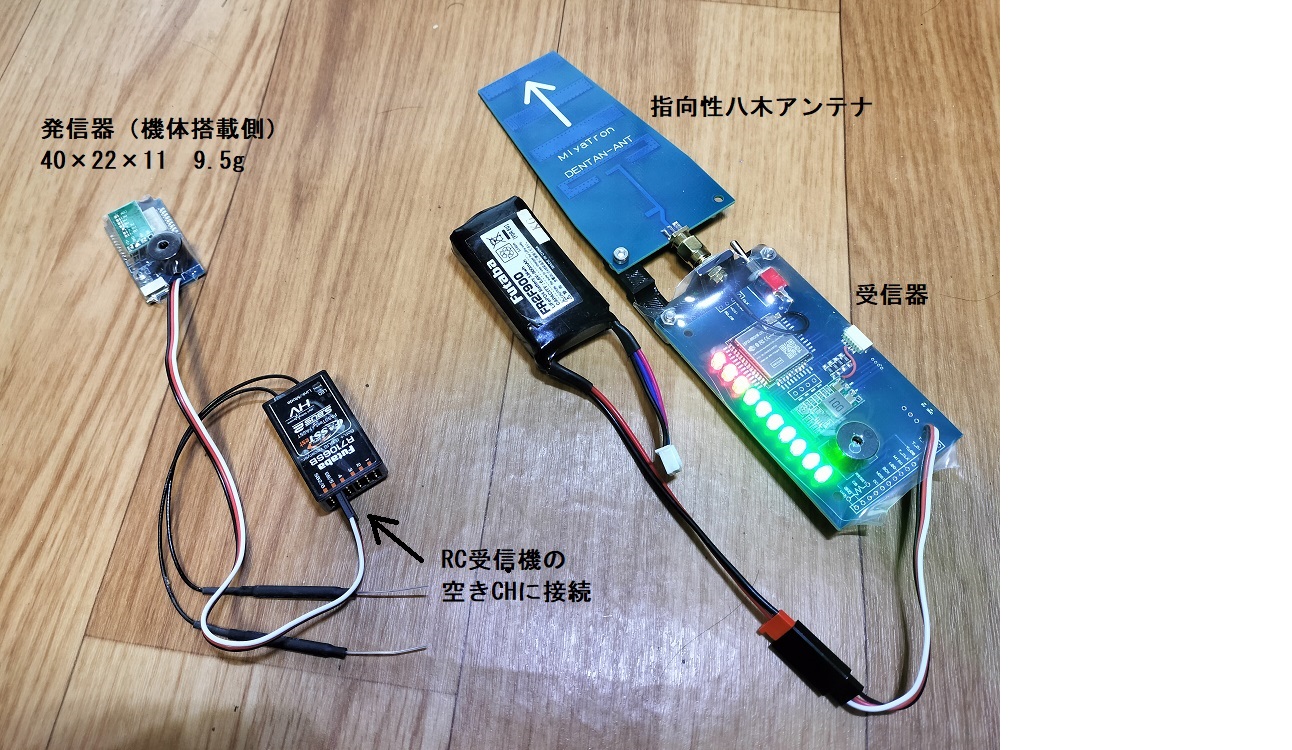
指向性の八木アンテナを使い機体に搭載した発信器からの電波の出る方向を探る装置です。
機体に搭載する発信器は、RC受信機の空きCHに接続し、送信機からのSW操作で捜索モードに切り替え電波の発射とブザーを鳴らします。
捜索モード以外では電池の消耗を減らすため、スリープモードにしており5秒毎に目覚めて送信機からのSW操作を確認します。 このため送信機からのSW操作から捜索モードに移行するのに最大5秒遅れとなります。 (DENTAN+以降スリープに代わり無線機能停止による電力削減に変更)
発信器から出す電波は技適取得のモジュールを使用し2.4GHzのWiFi帯域で100ms周期の極めて短いパケットとしています。
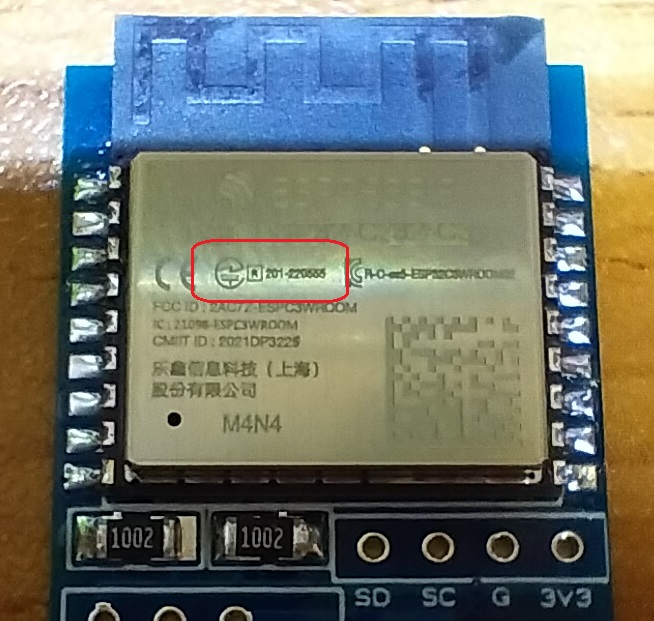
捜索者が持つ受信器は、電波強度をブザー周波数と音量、LED点灯数で示します。
LEDは -100~-50[dBm]を10段階で示します。
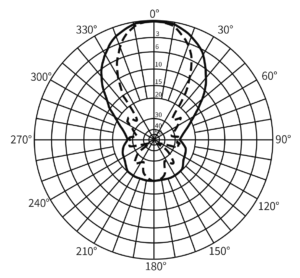
指向性アンテナの特性は、上記のようになっており、中心から左右10度では電波強度はほとんど変化せず、左右30度を超えたあたりから急激に低下します。
この特性からアンテナを左右45度以上振らせて、左右同程度に電波強度が低下する位置から中央を探ります。
機体に近づくと発信機からのブザー音も聞こえてきます。草にもぐりこんでいるとブザー音は非常に役立ちます。
機体捜索用電探(DENTAN+ GPS付高機能型) update : 2025-09-20
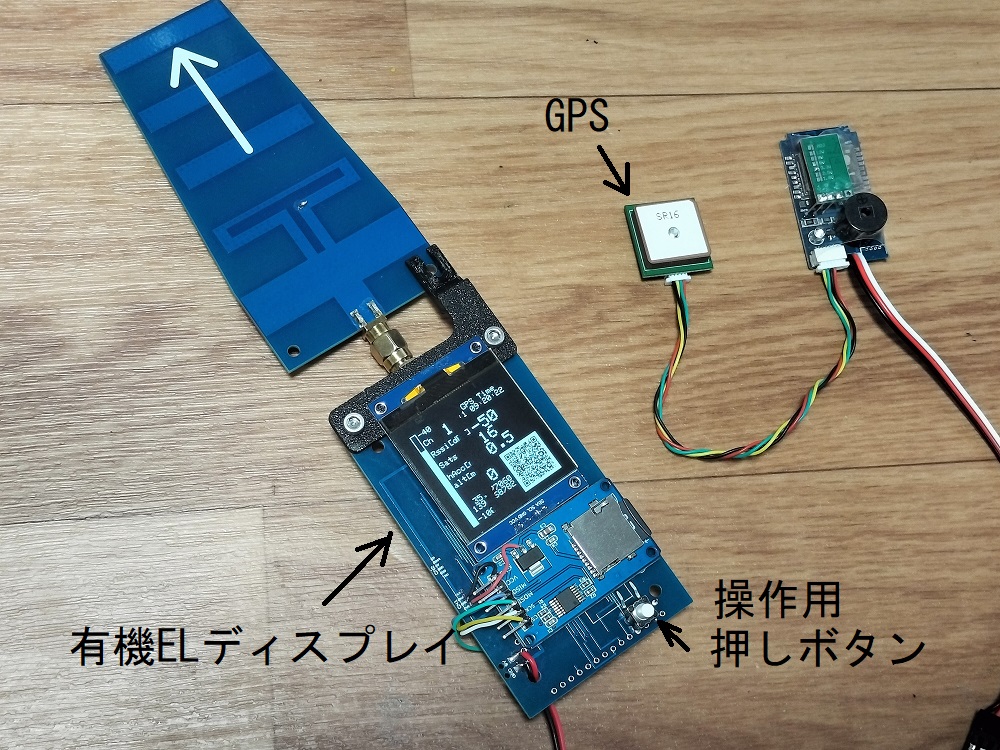
DENTANの発信器にGPSを、受信器に有機ELディスプレイ(以下OLED)をプラスしたDENTAN+です。
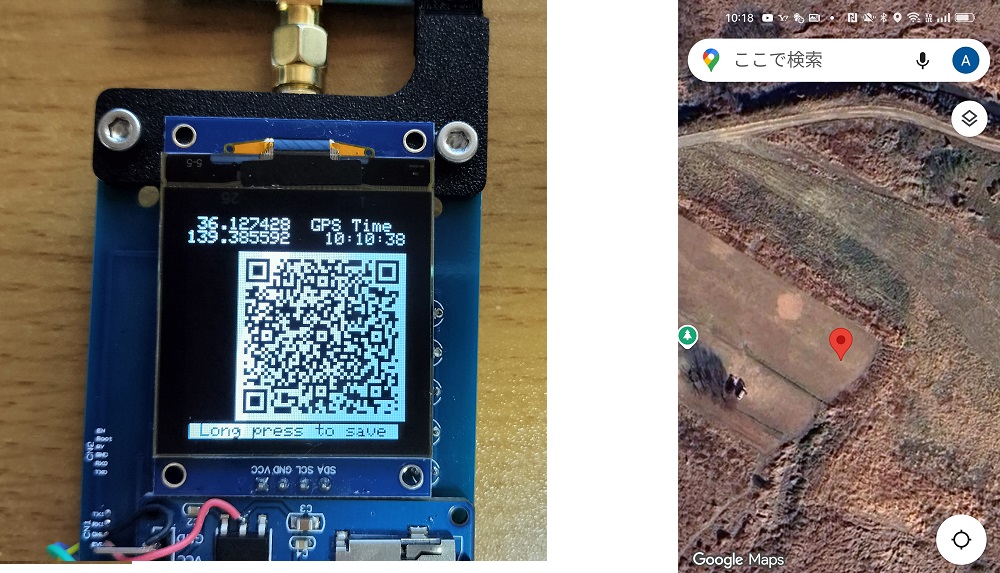
OLEDにGPS位置のQRコードを表示することで、スマホと連携してGoogleMapに位置を表示します。
ご自身のスマホで下のQRコードをスキャンしてみてください。GoogleMapが表示するはずです。
(あらかじめGoogleMapが衛星写真で表示できるようにしておき、iPhoneならカメラ、アンドロイドならGoogleレンズやQRコード読取アプリで読み取りURLへジャンプします。)
<開発経緯>
以下の問題の解決が開発の目的です。
① 捜索中に発信器の電池が切れたら捜索できない。(翌日仕切り直しは無理)
② 墜落時にバラバラになり、電池などが吹き飛ぶと捜索できない。
対策として発信器側にGPSモジュールを追加し、受信器側には、OLEDと操作用の押し釦スイッチを追加しています。
(写真の試作機には、試験データ採取用のSDカードユニットも取り付けています。)
飛行中にも定期的に(0.5秒毎,高度20m以下で降下時は、0.1秒毎)GPSの現在位置を受信器側に送ることで、不幸にも墜落でバラバラになった時でも最後に受信した位置が分かります。 不時着後も発信器が正常に稼働していれば、不時着地点のGPS位置を送ってきます。その後、発信器の電池が無くなっても捜索用受信器に最後に受信したGPS位置を表示・保存できます。
押し釦操作で最後の位置情報を不揮発メモリに保存し、受信器電源の再投入時に復元することもできます。
なおOLEDの右上に"GPS Time”が表示されており時刻更新が停止していればその時刻が最後に受信したGPS位置となります。
<距離テスト>
電波の弱い”技適付モジュール”を使用しているので飛行中の電波を拾えるかをテストしました。
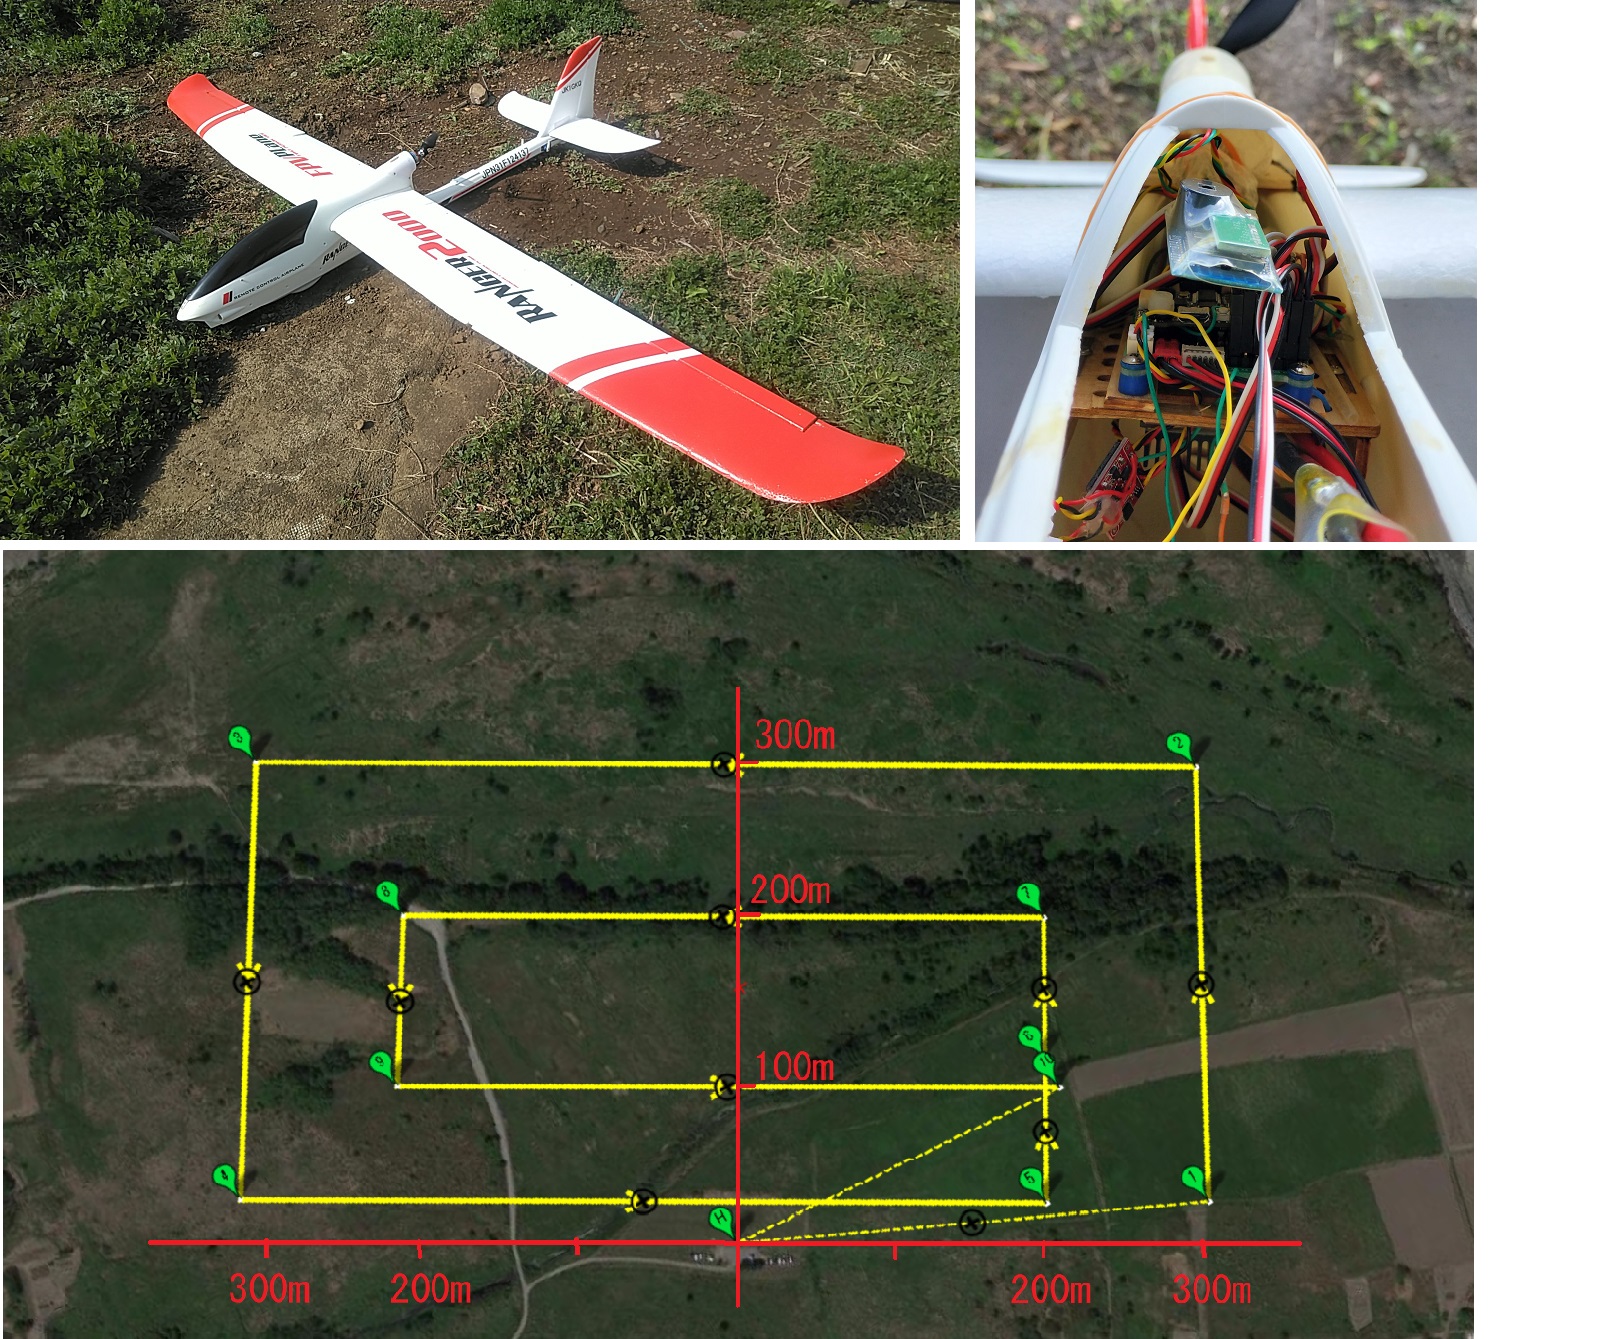
距離テストにあたり同じコースを飛行させる必要があります。ArduPlaneの自動操縦(DIPSの自律及び目視外飛行許可取得済み)を使い、高度100mで、前方及び左右300mと200mの周回飛行を行いました。
翼幅2mの機体でしたが、前方200mでは目視での操縦が限界に近い距離で、前方300mでは目視での操縦はほぼ無理な距離です。これほど遠くを飛ばすことは無いと思います。
発信器からは0.5秒間隔(高度20m以下で降下時は、0.1秒毎)でGPS位置情報を送り、受信器で正常受信した位置情報をSDカードに記録しGoogle Eath に表示します。 正常に受信できたところは地図上に◎印で表示されます。
DENTAN受信器は指向性八木アンテナを使用しているので、アンテナの向きは正面固定(地上高1.2m)でテストし、比較の為、市販の無指向性アンテナもテストしました。
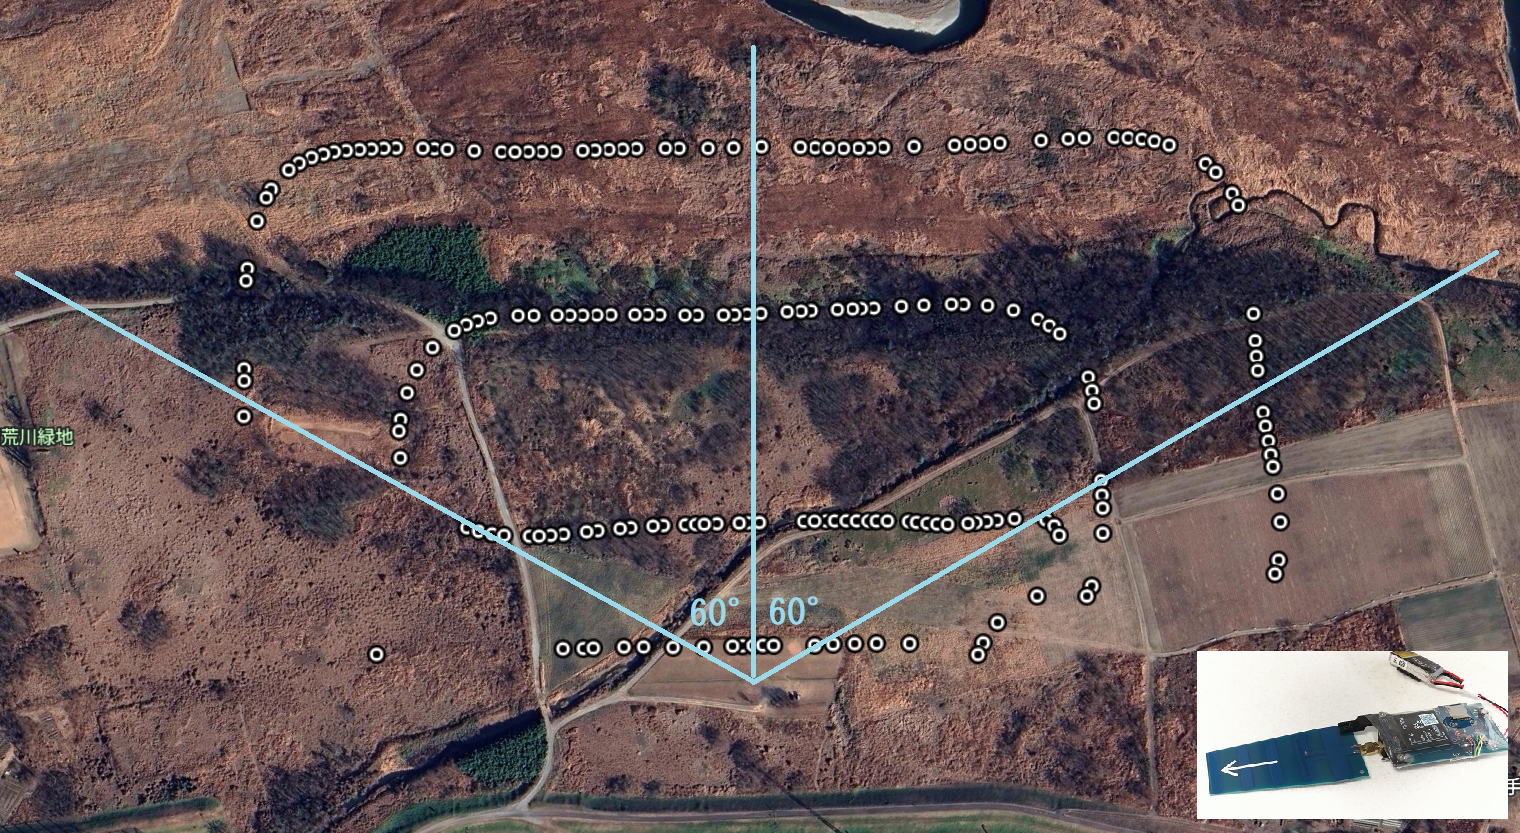
上は、DENTAN標準の八木アンテナです。
指向性があるアンテナを前方に固定してテストしているので左右60°以上の遠方(150m以上)は受信出来ない個所が目立ちます。
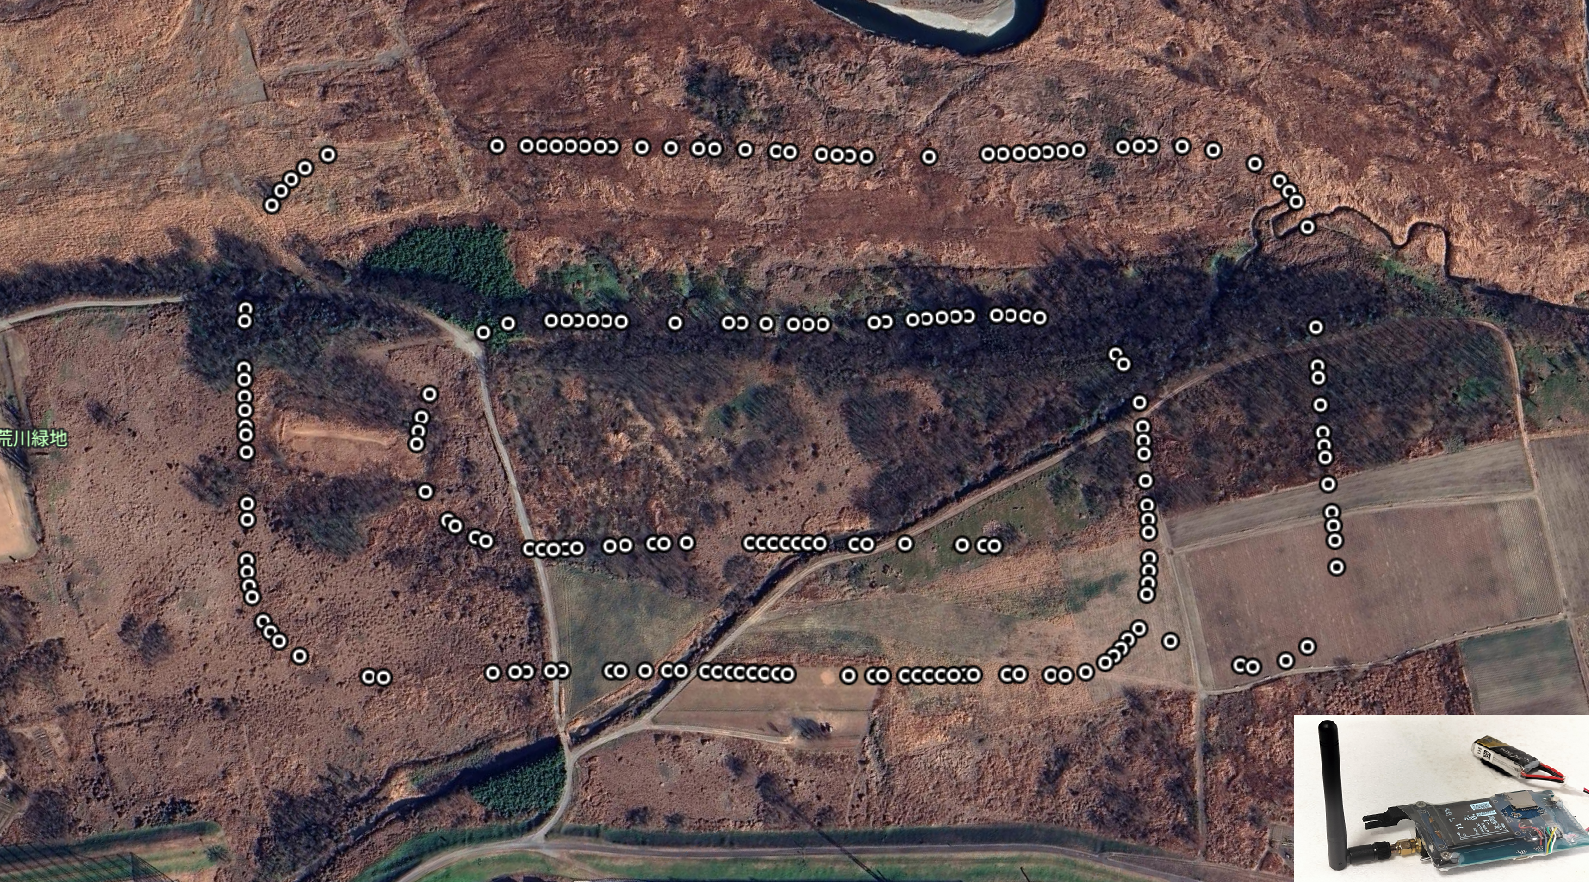
上は、市販の無指向性アンテナです。
今回の距離テストの結果としては、DENTAN標準の八木アンテナでも飛行中の8割は受信出来ているようです。またどちらのアンテナでも同じような場所で受信できない所があるので 発信器側のアンテナの向きや地形の影響もありそうです。
このままでもなんとか使えるレベルだとは思いますが、DENTAN受信器をRC送信機に取り付けて八木アンテナを常に機体に向けるか、通常は無指向性アンテナを付けておき捜索時に八木アンテナに交換するのも良さそうです。
発信器の小型薄型化(Ver3)について update : 2026-01-14
スロープグライダーやハンドランチ機を飛ばしている方々から、搭載スペースが限られているので小型化できないかというご要望が多数あり昨年末より検討していました。
RC受信器用電池がNi-MHからLipoを使うようになり、電池が小さくなったのでDENTANを薄くできればそのスペースに積めるのではないかとのご意見をいただき、薄型化に重点を置きました。
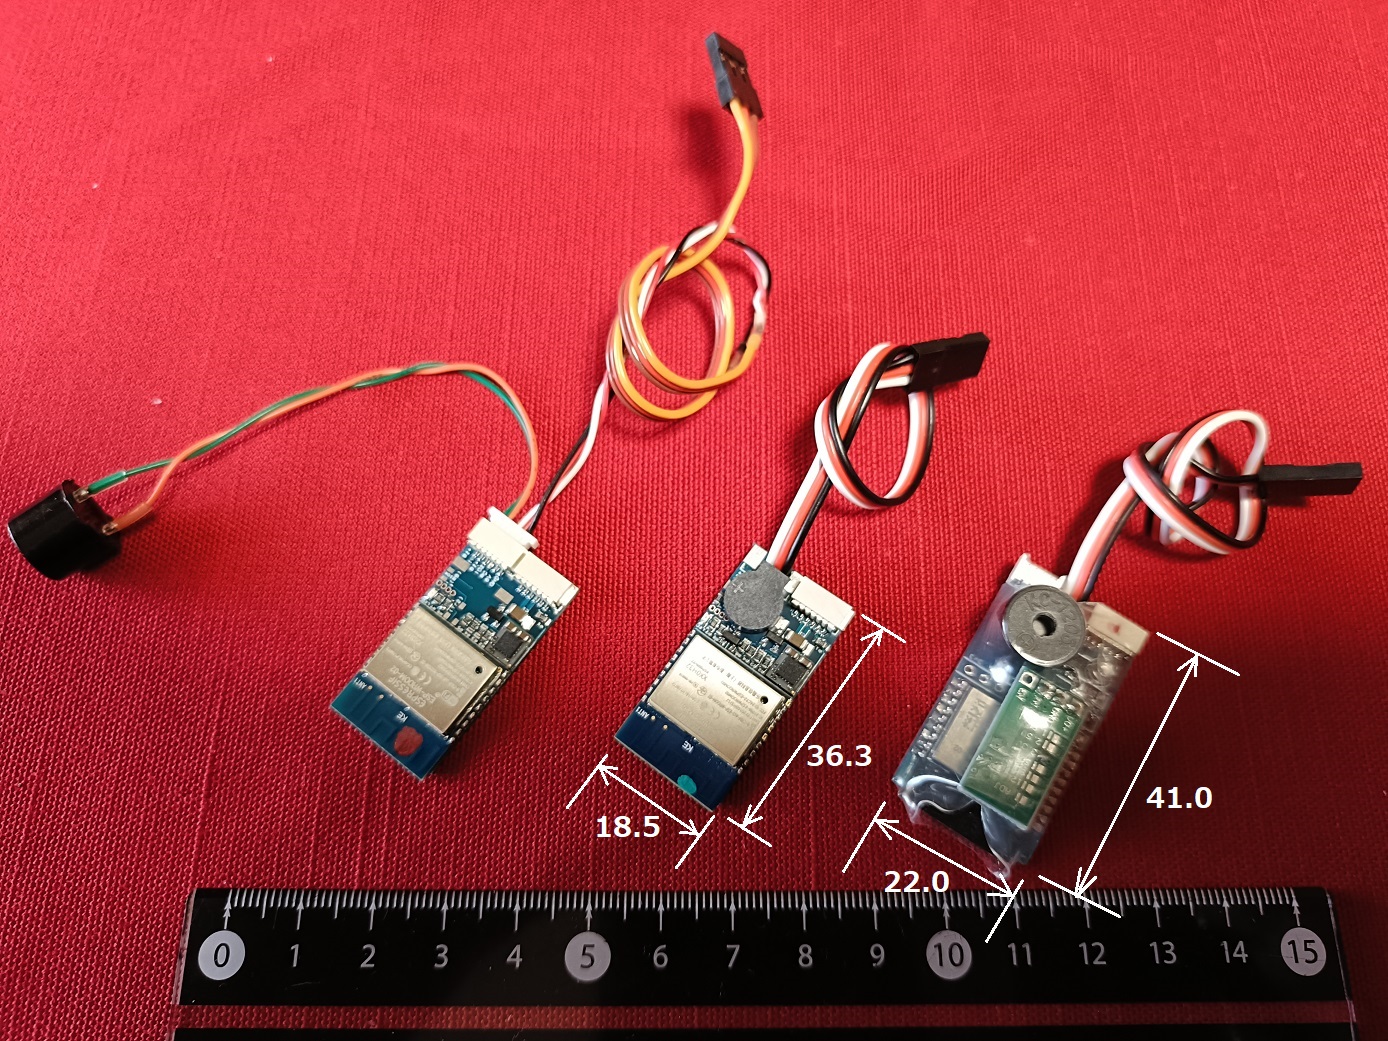
上の写真は、右端が従来品で左の2つが小型化したものです。中央はブザー内蔵タイプで、従来よりも小型のブザーを採用しました。
左端は機体に穴を開けてブザーの位置を合わすためのブザー外付けタイプです。こちらは従来と同じブザーとSH1.0コネクタバラ配線付きでのご提供となります。ブザーとRCからの配線はご自身で行ってください。
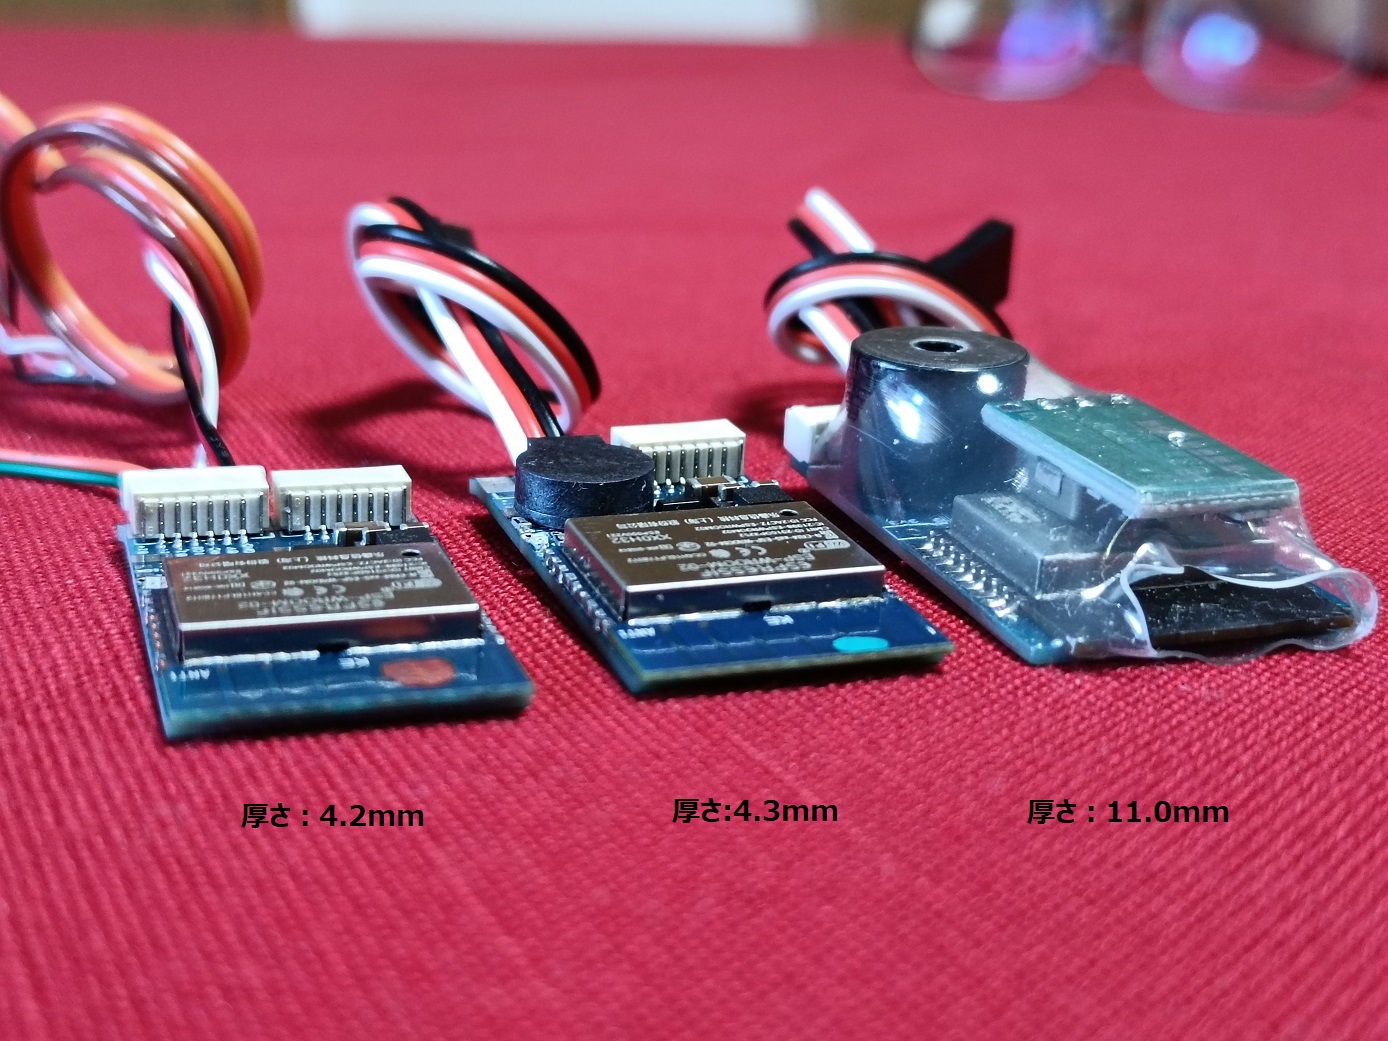
厚さは半分以下になりました。
従来ブザーと小型ブザーを比較しました。従来ブザーには及びませんが小型の割には音量があります。
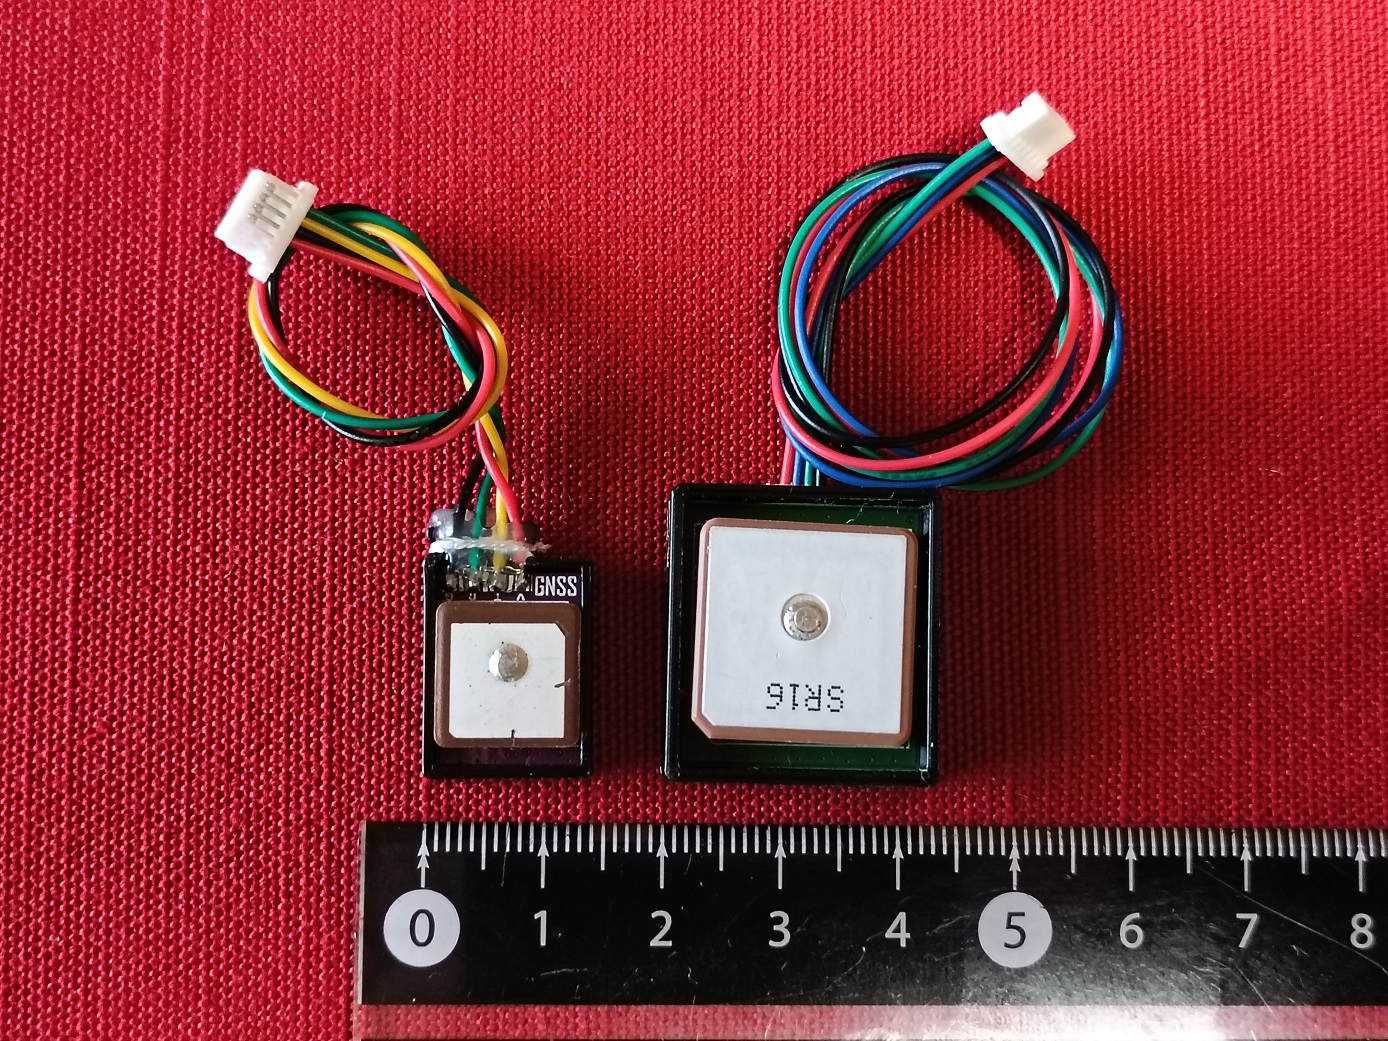
GPSも小型化しました。発信器はGPSの有無にかかわらず共通ソフトなので、GPSを付ければDENTAN+となります。
ブザー内蔵タイプと外付けタイプの統合について update : 2026-02-19
ブザー内蔵タイプに外付ブザー用のコネクタを追加することで、ブザー内蔵タイプと外付けタイプを統合しました。
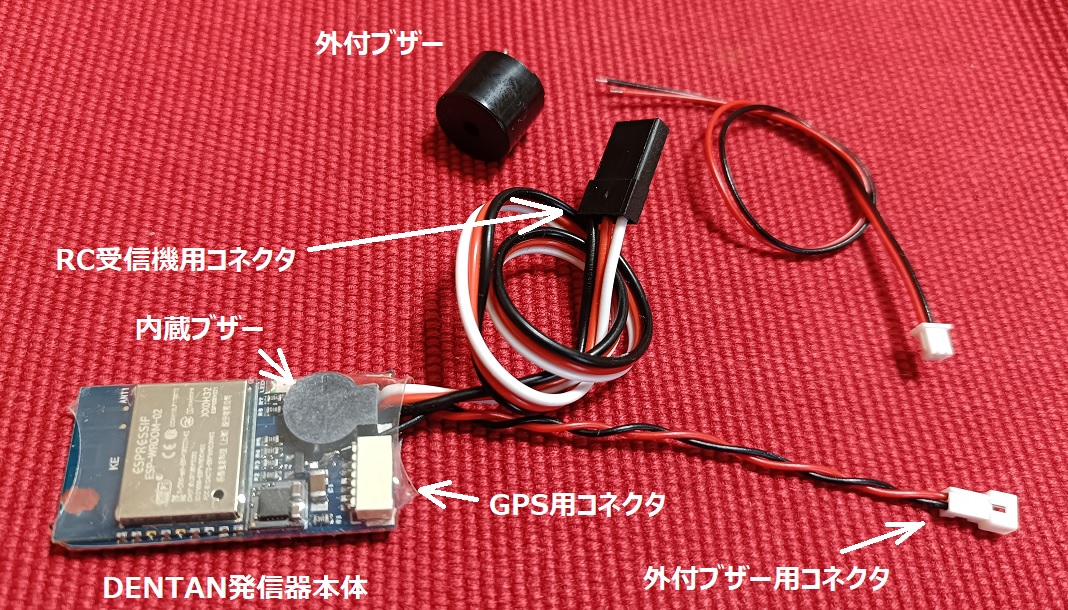
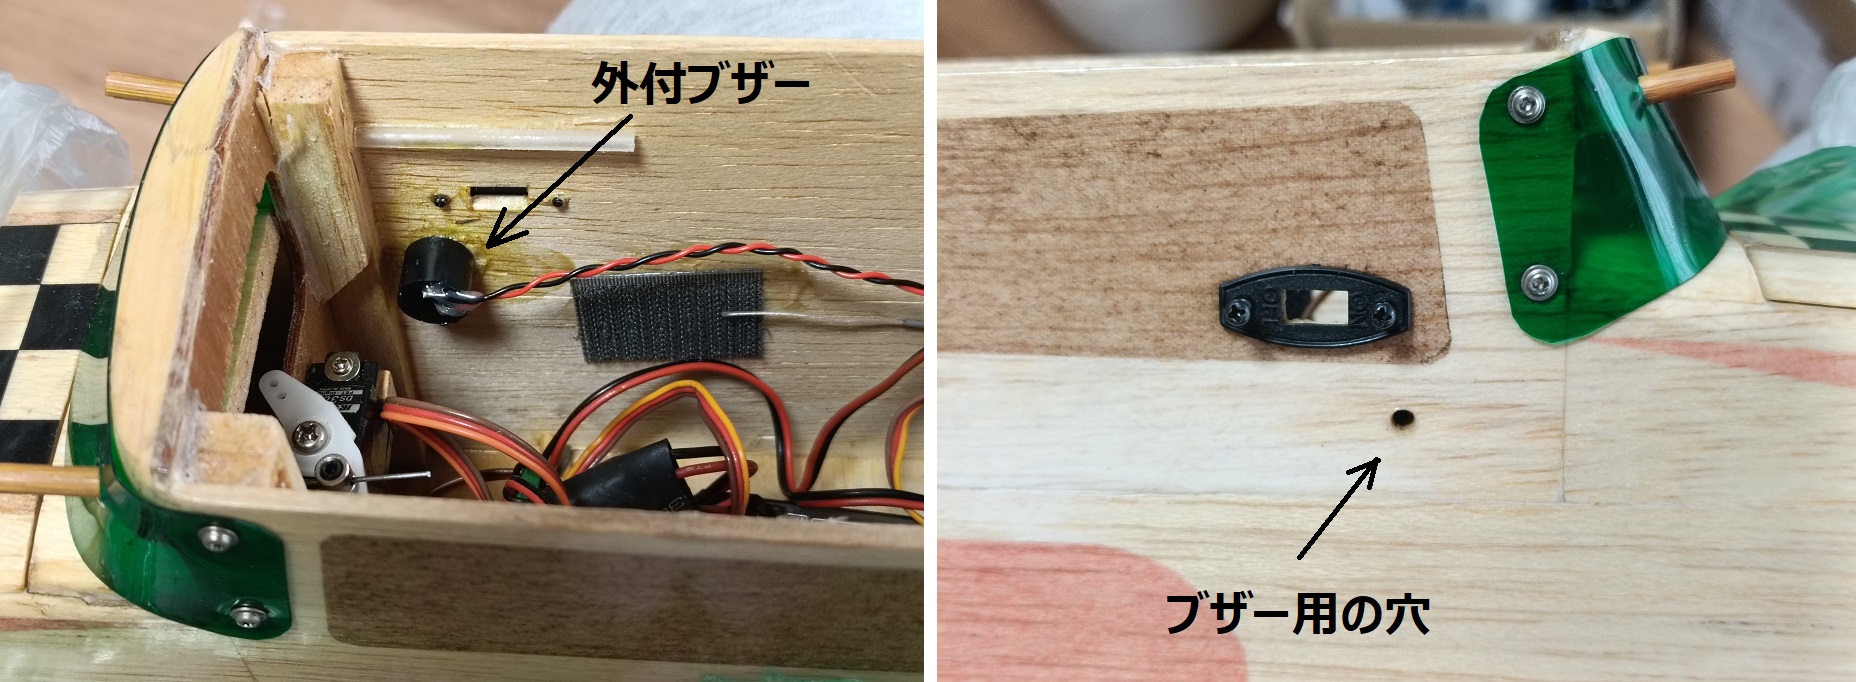
機体に搭載することで内蔵ブザーの音が機体内にこもる場合は、以下のように機体に小さな穴を開けて外付ブザーを付けるとブザー音が聞こえやすくなります。なお内蔵ブザーも同時に鳴ります。 。
受信器のWebサーバ付型について update : 2026-02-09
(スマホのセキュリティがらみで機種ごとの設定がことなりサポートが困難なので現在販売を中止しております。)
液晶表示付型の機能を継承しスマホ表示用のWebサーバ機能を追加したものです。
炎天下ではスマホカメラのシャッター速度が速くなるため外光を遮らないとQRコードを読見にくいという問題を克服するためのモノです。
WiFiで直接接続するので炎天下でQRコードをカメラで読む必要が無くなり、ダイレクトにGoogleMapを開けます。
DENTAN受信器からスマホのホットスポット(デザリング)に接続に行きますが、ホットスポットのSSIDやパスワードを設定するためにDENTAN受信器がアクセスポイントにもなります。
スマホからアクセスポイント(192.164.4.1)に接続するときにスマホのセキュリティ設定が原因で接続できない場合がある様です。
取説にできるだけ詳しく接続方法を記載しましたがスマホの機種ごとにセキュリティ設定方法が異なるためサポートが困難です。ある程度のWifiセキュリティに関する知識が必要となります。
(アクセスポイントへの接続をせず、スマホのホットスポットのSSIDとパスワードをDENTAN受信器の初期値に変更し、接続後にご自身独自の設定に変更する方法もあります。)
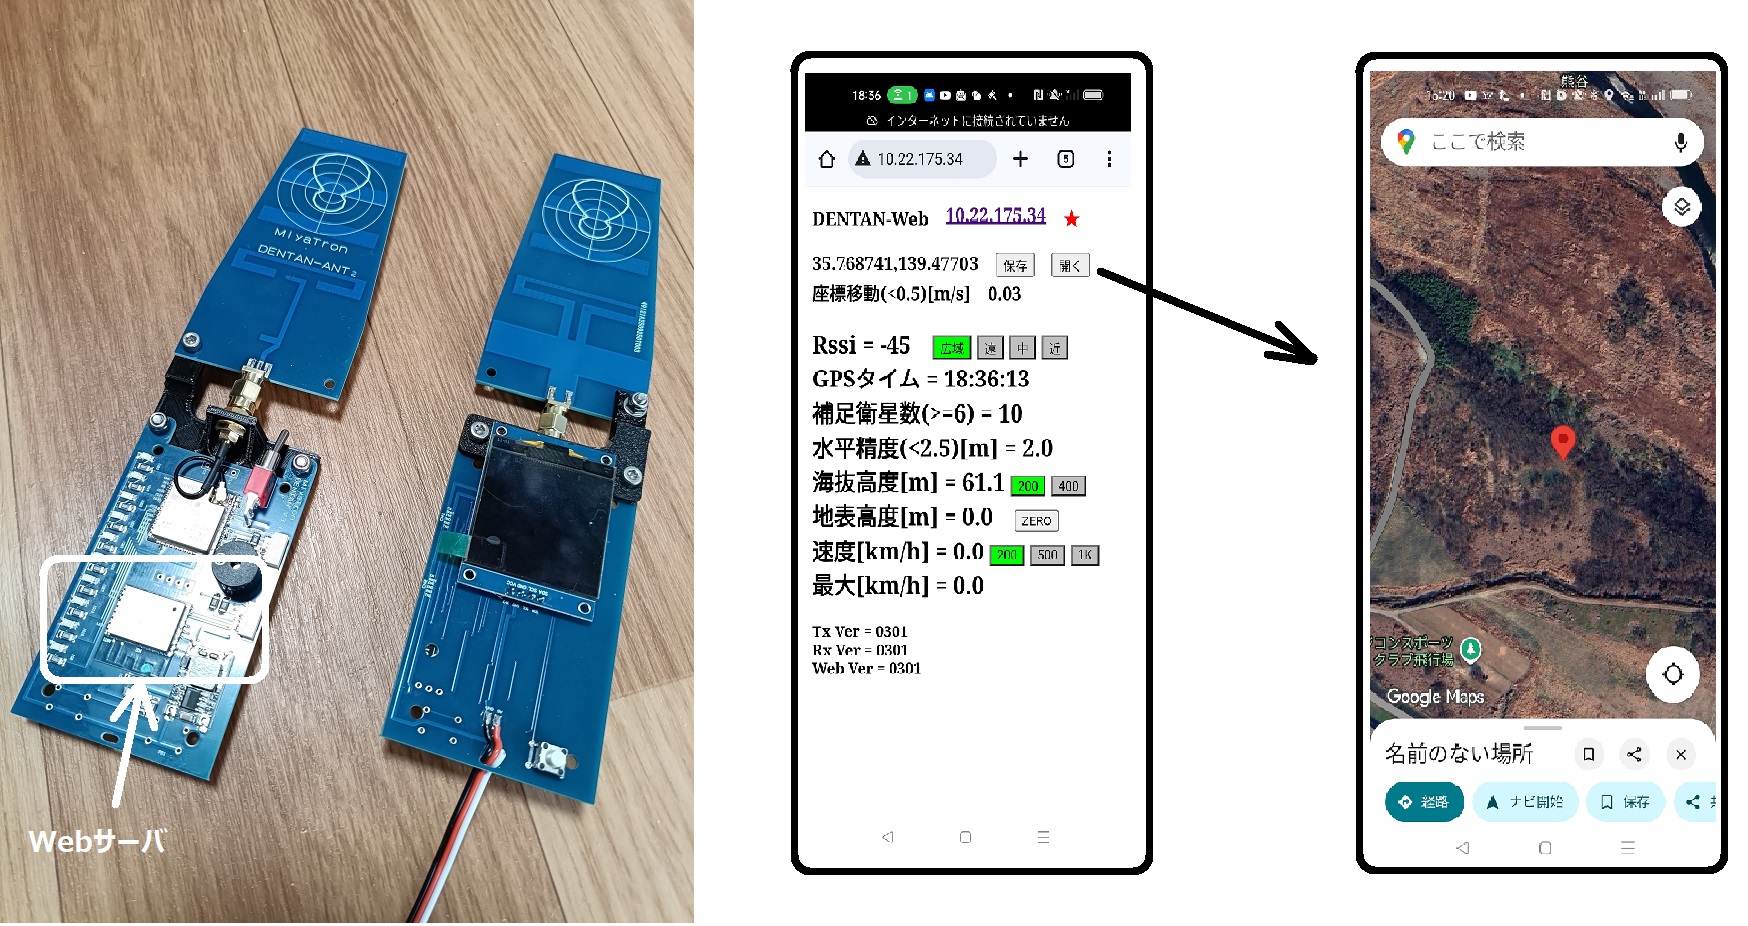
液晶表示付型では、1つの押しボタンの短押しや長押しで画面切替と機能設定操作を行っていますが、スマホ画面のタッチ操作で直観的な操作を可能としました。レンジ切替などが楽になります。
詳しくは下記の「Ver3 取説(受信器編)」をご覧ください。
テストはAndrondスマホで行っています。(iPhoneは持っていないのでテストしてません。)
発信器・受信器のバージョン表示追加 update : 2026-06-25 RxV303
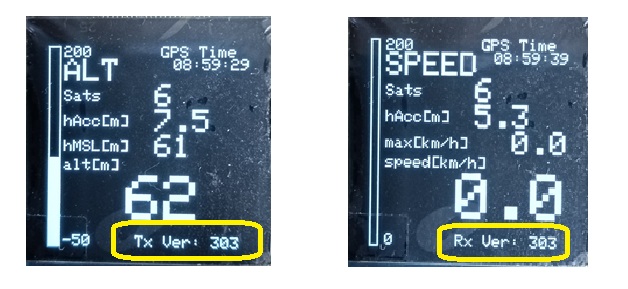
OLED表示付受信器のALTおよびSPEED表示画面にそれぞれのバージョンを表示できるようにしました。
最高速度の更新条件変更 5秒 ⇒ 1.2秒 update : 2026-06-25 TxV303
GPSが地面反射を捉えると位置が急変し、異常な速度を算出する場合があるので、現在速度が5秒以上表示中の最高速度を超えたときに更新しています。
TxV303以降は5秒を1.2秒に変更しました。
廉価版発信機V4 update : 2026-08-21 TxV400
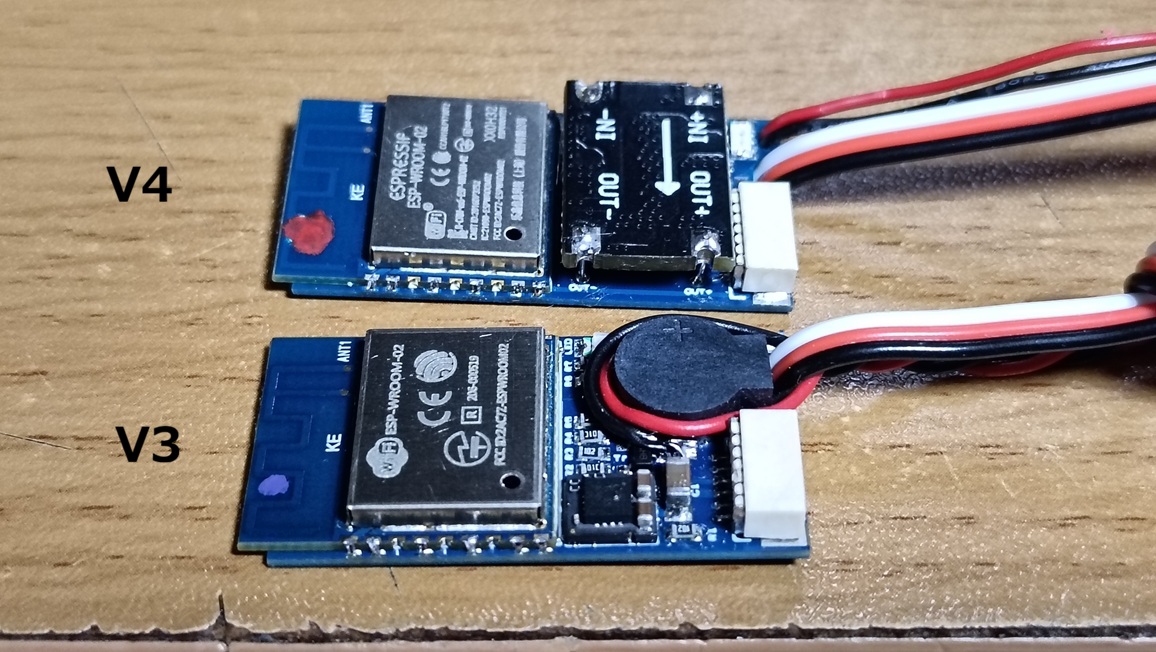
以前の発信機V3は、小型薄型化のためにマイクロDCDCや1.6*0.8mmのチップ抵抗を使用しましたが,手作りの限界を超えておりピンセットから部品がすり抜け行方不明が続出しました。特にマイクロDCDCは部品の裏に半田付け用の端子があり、目視で半田不良が確認できず完成後の試験で不良が発覚するので製造歩留まりが上がりませんでした。これらを改善しコストを抑えたものがV4です。
使用部品は一回り大きくなりましたが内臓のブザーは搭載せず、外部ブザーのみとすることでサイズをV3並みにしました。
注意点としてはDCDCの入力電圧範囲が5~30Vとなっているため、NiCdやHiMHは使用できません。LifeまたはLiPo/LiHVの2セルを使用してください。
HiMHをご使用の方には、V3の作成もおこないますのでお問い合わせください。
QRコードの読込改善版 カラー液晶付き受信器 V4 update : 2026-09-15
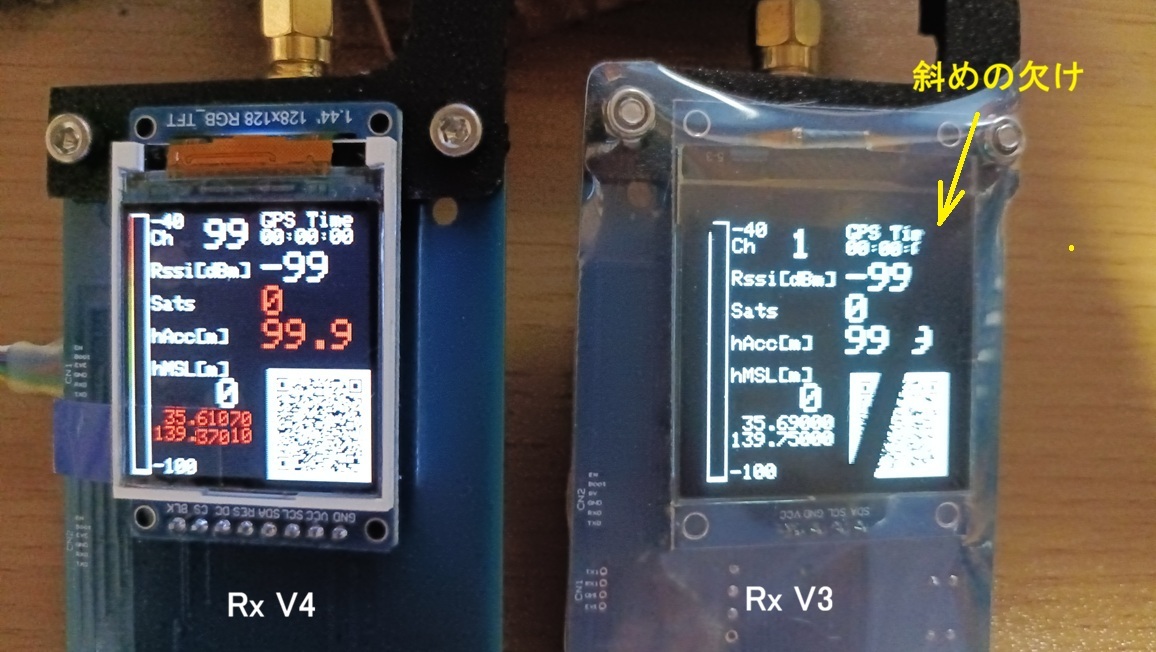
上の写真は、V3とV4の受信器にQRコードを表示させて、シャッター速度1/125秒のカメラで撮影したものです。 こちらの動画比較もご覧ください。
V3は晴天下の屋外ではQRコードが読めない問題がありましたがその要因の一つが上の写真で示されています。
晴天下では外光の影響でスマホカメラのシャッター速度が速くなります。1/60以上になると画面の一部が斜めに欠ける状態になっていることがわかりました。 どうやら表示器自身が50Hz程度で画面を走査状にリフレッシュしているようです。
ある日、上位機種のリアルタイムコーチではこの現象が出ないことに気づきました。
リアルタイムコーチで使用しているのはインタフェースがSPI方式のTFT液晶表示器です。同様な方式の表示器を何種類か試して改善が見込めるものを見つけてV4としました(写真左)。輝度に限界があるので日陰にする必要はありますが、斜めに欠ける現象が無くなったので屋外のQRコード読取りはかなり改善されます。
ただし炎天下では外光に表示器の輝度が負ける現象は以前と同様に起こりますので日陰の下で使用してください。
またV4で使用する表示器はカラーTFT液晶なので異常状態を赤や黄色で表示するなど視認性も向上しています。
V3とV4は、ハード回路も表示ソフトも異なるため互換性はありません。受信器V3の制作およびバージョンアップは終了し、今後はV4に移行いたします。
F3F/F3B練習用仮想平面通過判定および周回タイム計測 update : 2026-10-12
F3FやF3Bのスピード競技の練習を目的にした機能を追加しています。
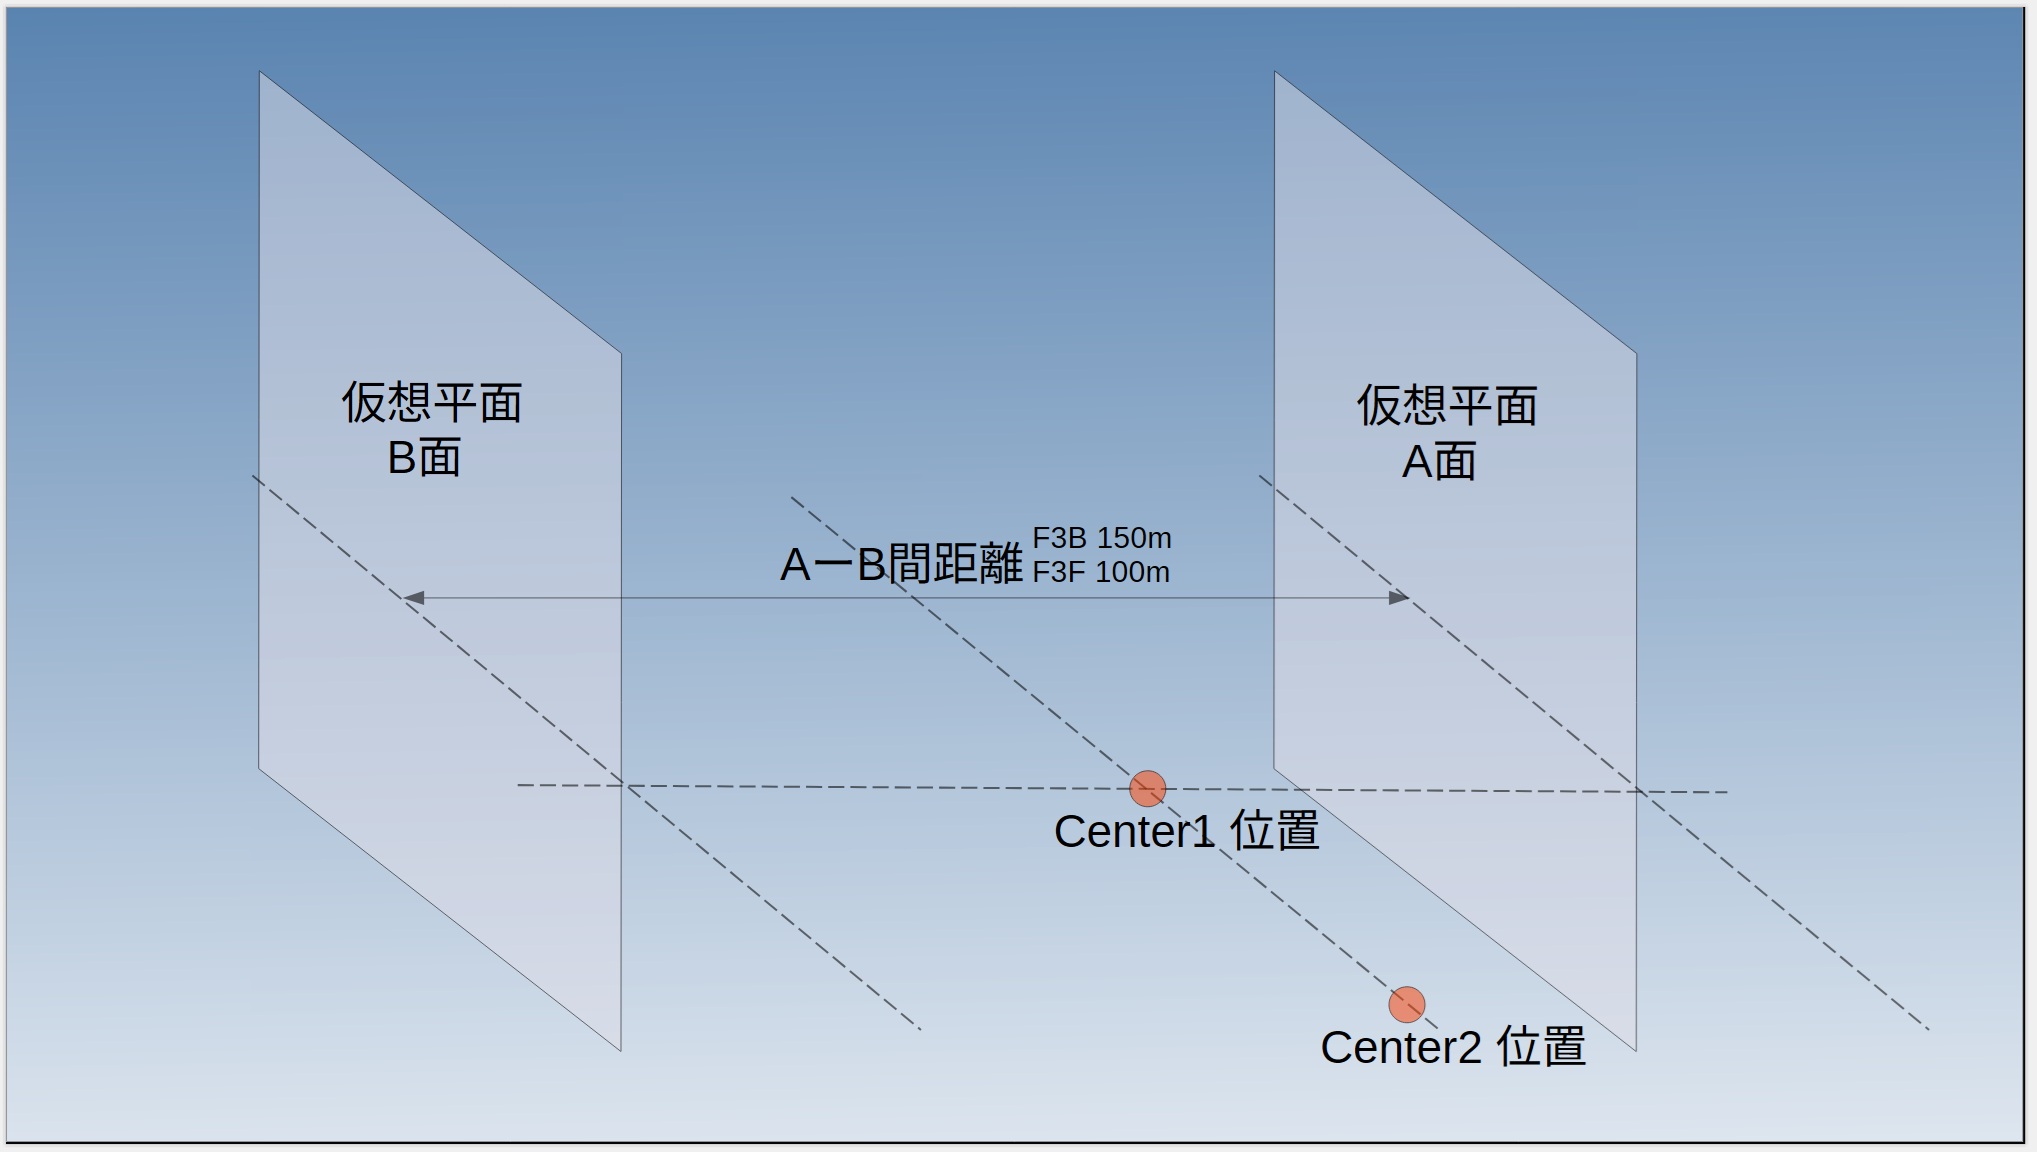
GPSの位置情報を使いAとBの2つの仮想平面の通過を判定し音で通知します。また通過回数10回(F3Bは4回)の時間を計測します。
北方向に対する仮想平面の偏角を計算するために、パイロット付近のA面、B面の中央に機体を置いてCenter1位置を受信器に記憶させます。
次にCenter1位置の後方(Center1位置とできるだけ離す)に機体を置いて Center2位置を受信器に記憶させます。
機体のGPSは現在の緯度・経度を送信してくるので、Center1位置と機体の南北方向と東西方向の距離が求められます。仮想平面の偏角から仮想平面間で移動する機体の位置を求めることができるの仮想平面の通過を判定可能となります。
A-B間の距離は、F3F用の100mとF3B用の150mを選択できます。
通過回数は、F3F用の10回とF3B用の4回を選択できます。
A面とB面の位置は左右切替可能です。
タイム/通過回数のリセット操作後、A面を遠ざかる方向に通過後、A面をB面方向に通過した時点からタイムと周回数の計測を開始します。
その後は、A面およびB面に侵入するたびに音(ピロピロピー)で通知し、指定通過回数でタイム計測を停止します。 動作時の受信器動画
この機能は、カラー液晶を使用した受信器 V4 (カラー液晶付き)以降で使用可能です。
機体側は、小型薄型化した発信器(基板Ver3.1)以降でかつソフトV400以降のものが対象でGPSが必須となります。基板Verは基板に印刷されてるものです。
受信器 V4 (カラー液晶付き)をご購入いただいた方で小型薄型化した発信器(基板Ver3.1)以降をすでにお持ちの方は、発信器をお送りいただければソフトバージョンアップいたします。このページ下方のメールにお問合せください。
***********************************
入手ご希望の方はこのページ最後のメールアドレスにお問合せ下さい。
在庫が有るときは、ヤフオクにも出品しています。
小型発信器 V3 (内臓/外付ブザー付き) ¥ 6,000 (NiMH対応、受注生産)
小型発信器 V4 (外付ブザー付き) ¥ 5,000 (内臓ブザーなし)
小型GPS ¥ 5,000
受信器 V4(液晶無し) ¥ 6,500
受信器 V4(カラー液晶付き) ¥ 10,000
受信器(Webサーバ付き) ¥12500
無指向性アンテナ ¥ 800
***********************************